
Многоликий солитон.
Уравнение маятника.
Рассмотрим движения хорошо известного математического маятника, т. е. небольшого грузика с массой m, подвешенного на абсолютно жесткой, нерастяжимой проволочке длины l; массу проволочки будем считать пренебрежимо малой. Обычно изучают малые колебания и поэтому говорят о грузике на нитке, но мы хотим изучать любые движения и потому подвесим наш жесткий маятник на хорошо смазанной оси в точке О' так, чтобы он мог свободно вращаться, а не только качаться вблизи положения равновесия. Угол φ, измеряемый в радианах, отсчитывается от нижнего положения против часовой стрелки (рис. 4.1). Полный оборот соответствует φ = 2π, два оборота — 4π и т. д. Движению по часовой стрелке соответствует уменьшение угла φ. для полного оборота по часовой стрелке φ = -2π и т. д. Для определенности будем считать, что в момент времени t = 0 маятник отклонен на нулевой угол, φ(0) = 0. В качестве координаты грузика можно взять угол φ или же алгебраическое значение длины дуги s = φ • l.

В каждой точке А движение происходит в направлении касательной к окружности под действием тангенциальной (направленной по касательной) составляющей силы тяжести. Как ясно из рисунка, эта составляющая равна  (с учетом нашего выбора положительного направления движения). Скорость движения грузика по окружности равна v = s' = lφ', где s' и φ' обозначают производные по времени t. Пользуясь тем, что малые смещения грузика направлены по касательной к окружности, точно так же определим тангенциальное (т. е. по направлению дуги окружности) ускорение а = v' == s" = lφ", где s" и φ" — вторые производные по времени. Второй закон Ньютона для движения грузика можно написать в виде ma = , или окончательно.

Соотношение (4.1), выражающее угловое ускорение грузика φ" через его положение φ(t) в тот же самый момент времени, называют дифференциальным уравнением движения грузика. Решить его значит найти такую зависимость угла φ от времени t, для которой в каждый момент выполнено соотношение (4.1).
Дифференциальное уравнение описывает все возможные движения маятника. Чтобы найти какое-то конкретное движение, надо еще добавить некоторые дополнительные условия. Например, если задать положение и скорость грузика в начальный момент времени, то движение будет полностью определено. Как сказал бы математик, существует единственное решение дифференциального уравнения (4.1), удовлетворяющее начальным условиям φ(0) = φ0, φ'(0) = φ'0, (φ0 и φ'0 могут быть любыми).
Это уравнение, очевидно, нелинейно. Даже если известны какие-то два его решения φ1(t) и φ2(t), новое решение их сложением не получишь. Ясно также, что умножение решения на число с
 1 не дает нового решения: вторая производная от сφ1 равна сφ"1, а
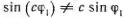 . Правда, есть простой случай, когда φ1 + φ2 тоже есть решение, но, к сожалению, этот случай не интересен, так как дает просто разное описание состояния покоящегося маятника. Действительно, уравнение имеет простые решения φ =
 ... Первая серия соответствует устойчивому положению равновесия маятника внизу (минимум потенциальной энергии). Грузик покоится, его скорость, ускорение и действующая на него сила равны нулю. А вторая серия — это неустойчивое положение равновесия в крайней верхней точке (максимум потенциальной энергии). Если грузик чуть-чуть отклонится от этого положения, то он придет в движение. Так как в реальном физическом мире всегда остаются какие-то малые неконтролируемые воздействия на грузик («возмущения»), долго находиться в этом состоянии он не может.
- 1.
- 2.
- 3.
- 4.
- 5.
- 6.
- 7.
- 8.
- 9.
- 10.
- 11.
- 12.
- 13.
- 14.
- 15.
- 16.
- 17.
- 18.
- 19.
- 20.
- 21.
- 22.
- 23.
- 24.
- 25.
- 26.
- 27.
- 28.
- 29.
- 30.
- 31.
- 32.
- 33.
- 34.
- 35.
- 36.
- 37.
- 38.
- 39.
- 40.
- 41.
- 42.
- 43.
- 44.
- 45.
- 46.
- 47.
- 48.
- 49.
- 50.
- 51.
- 52.
- 53.
- 54.
- 55.
- 56.
- 57.
- 58.
- 59.
- 60.
- 61.
- 62.
- 63.
- 64.
- 65.
- 66.
- 67.
- 68.
- 69.
- 70.
- 71.
- 72.
- 73.
- 74.
- 75.
- 76.
- 77.
- 78.
- 79.